
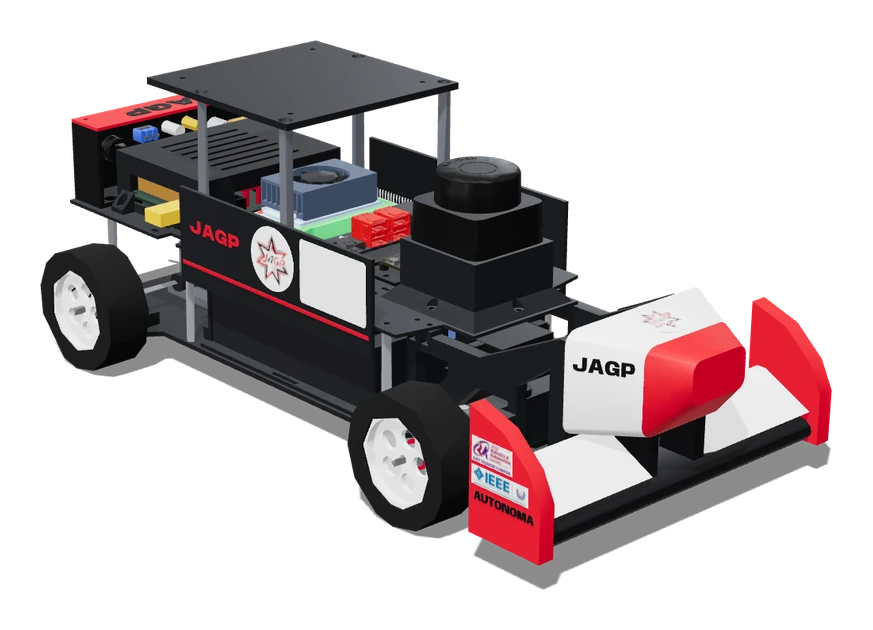
أوتونوما · سيارة المنظمين
السيارة نفسها.وبرمجيتك أنت.
برمجيات كل فرق أوتونوما تقود هذه السيارة، فريقًا بعد فريق.
صورة من التصميم، الإصدار 0.1. السيارة لم تُبنَ ولم تُختبر بعد.
لا سيارة تبنيها. ولا شيء تركّبه.
يبني المنظمون سيارتين متطابقتين: واحدة تتسابق، والأخرى للتجارب وهي الاحتياطية. لا تركّب الفرق شيئًا على السيارة ولا تضيف مستشعرات. مشاركتك كلها برمجيات.
- المقياس1:10
- الدفعدفع خلفي، ومحرك واحد بلا فرش
- الليدارثنائي الأبعاد، Slamtec RPLIDAR C1
- الحركةوحدة قياس بالقصور الذاتي (IMU)، وقياس سرعة العجلات من وحدة التحكم بالمحرك
- الحاسوبNVIDIA Jetson Orin Nano Super، Ubuntu 24.04، ROS 2 Jazzy
- السلامةمفتاح فصل لطاقة الدفع، وزر الإيقاف الطارئ عن بعد بيد المنظمين
هذه المواصفات كما هي اليوم. التصميم لم يكتمل: تُنشر المواصفات مع المحاكي، والمواصفات المنشورة هي المعتمدة.
كيف تسير النوبة
اضغط زر الانطلاق. ثم ارفع يديك.
لا توجد جلسات منفصلة لرسم الخرائط. في كل نوبة تتعرّف السيارة إلى التخطيط ثم تتسابق عليه، ولا يلمسها أحد بين المرحلتين.
- فريقك
ضع وسمًا على الكود
لفريقك مستودع خاص في منظمة GitHub الخاصة بالمنظمين. ضع وسم الدور على الإيداع قبل الموعد النهائي، ويبني المنظمون صورة الحاوية منه.
- الحَكَم
تحميل الصورة
عند المضمار يحمّل الحَكَم صورتك على السيارة.
- فريقك
اضغط زر الانطلاق
من هذه اللحظة لا يلمس أحد السيارة ولا برمجياتها.
- السيارة
رسم خريطة التخطيط
برنامجك يقود السيارة ويرسم خريطة التخطيط.
- السيارة
اللفات المحتسبة
ثم يقود اللفات المحتسبة. وزر الإيقاف الطارئ بيد المنظمين هو المُدخل الخارجي الوحيد.
ما الذي تحصل عليه برمجيتك.
تستقبل حاويتك بيانات المستشعرات والحالة التي تُنشر للسيارة، ويُسمح لها بإرسال شيء واحد فقط: أمر القيادة. لا شبكة لها، ولا وصول إلى وحدة التحكم بالمحرك.
ويجب أن تعمل الحاوية نفسها على المحاكي. يصدر المحاكي ووصف الروبوت (URDF) للفرق المسجّلة حين يجهزان.
من كل الجهات.
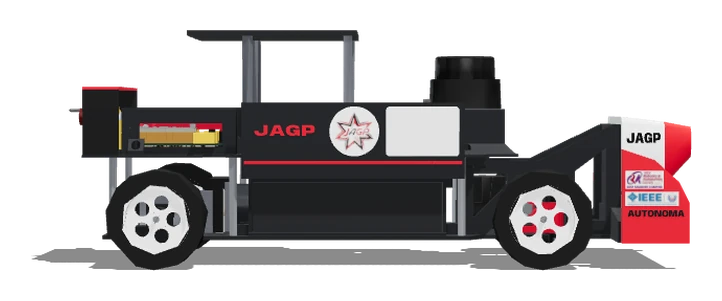
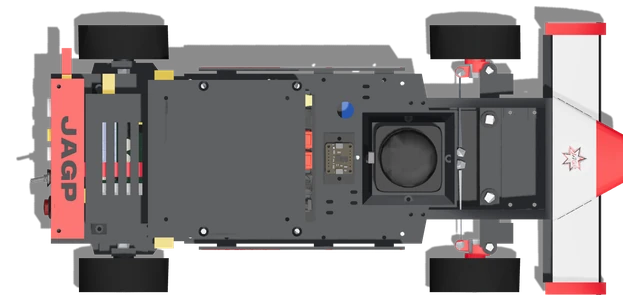
قُدها وكأنها سيارتك.
إذا ألحقت برمجياتك ضررًا بإحدى سيارتَي المنظمين، يدفع فريقك تكلفة الإصلاح. تُحتسب التكلفة بعد ذلك دون تأمين مسبق، ولجنة المحكّمين تقرّر إن كان الضرر بسبب برمجياتك. وينطبق هذا أيضًا خلال فترة التدريب.
تُنشر في كتاب القوانين طريقة تقدير التكلفة وتحصيلها.