
كوكبيت
الأساسيات، ثم سباقات كوكبيت: إعداد جهاز التحكم، وخطوط السباق، وقوانين السباق.
أكاديمية JAGP
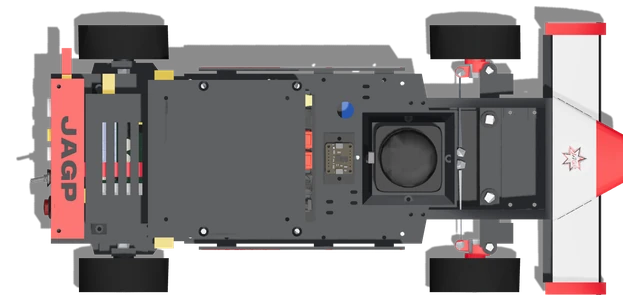
خمسة مساقات تُدرَّس قبل السباق. المساقات الثلاثة الأولى لجميع الفرق، ثم يتفرّع المسار: سباقات كوكبيت للسائقين، والقيادة الذاتية بـ ROS 2 للسيارات ذاتية القيادة. فرق أوتونوما تتنافس ببرمجياتها على سيارة يوفّرها المنظمون، فالمساقات الثلاثة الأولى تشرح لها السيارة التي تبرمجها.
مسارك
يجب أن يُنهي عضوان على الأقل من كل فريق مساقات فئتهم، مع توقيع جميع اعتمادات المختبرات.
الأساسيات، ثم سباقات كوكبيت: إعداد جهاز التحكم، وخطوط السباق، وقوانين السباق.
الأساسيات لفهم السيارة التي تبرمجها، ثم ROS 2 واستراتيجية السباق: رسم الخرائط، وتحديد الموقع، والملاحة، وخوارزميات السباق، على المحاكي وعلى سيارة المنظمين. ويُوصى أيضًا بالمساق 3.
المساقات
المنهج قيد المراجعة وقد يتغيّر قبل بدء الأكاديمية. اضغط على أي مساق لعرض جلساته.
ما الذي يفعله المتحكم الدقيق، وما الذي يفعله الحاسوب أحادي اللوحة، وكيف يتواصلان.
محاضرة ساعتان · عن بعد
الفرق بين المتحكم الدقيق (Arduino) والحاسوب أحادي اللوحة (Raspberry Pi)، ولماذا تبقى إشارات المحرك والتوجيه على المتحكم الدقيق، وكيف تتواصل اللوحتان عبر USB-Serial وUART وI2C وSPI.
مختبر 3 ساعات · حضوري
تطبيق عملي على اللوحتين: قراءة حساس IMU على Arduino، ثم من Python على Raspberry Pi، ثم ربط اللوحتين وقياس زمن التأخير بينهما.
قراءة IMU بمعدل ≥ 50 هرتز على Arduino · وبمعدل ≥ 20 هرتز عبر I2C على Pi · قياس زمن تأخير الاتصال
البطاريات والمحركات ومنظمات السرعة (ESC) والحماية وميزانية القدرة، وصولًا إلى حزمة أسلاك كاملة للمركبة مع مفتاح قطع يعمل.
محاضرة ساعتان · عن بعد
أنواع البطاريات، والجهد والسعة ومعدل التفريغ (C-rating)، وتقدير زمن التشغيل، ولماذا ينخفض جهد البطارية تحت الحمل، وقواعد السلامة لبطاريات LiPo.
مختبر ساعتان · حضوري
لحام موصلات XT60، واختيار سماكة الأسلاك، وتمديد الكوابل، وشحن بطارية LiPo شحنًا متوازنًا، والتدرّب على التعامل مع حريق البطارية.
تجميع XT60 والتحقق من القطبية
محاضرة ساعتان · عن بعد
المحركات ذات الفرش مقابل عديمة الفرش، وقيمة kV والعزم ونسب التروس، وكيف تعمل مشغّلات H-bridge، ولماذا يعتمد نظام الدفع في السباق على محرك عديم الفرش مع منظم سرعة بدلًا منها.
محاضرة ساعتان · عن بعد
كيف يشغّل منظم السرعة المحرك عديم الفرش، وإشارة PWM في أنظمة التحكم اللاسلكي، وأوضاع التقدّم والكبح والرجوع في منظم سرعة السيارات.
مختبر ساعتان · حضوري
معايرة مدى الدواسة في منظم السرعة، وضبط البدء الناعم وأوضاع الكبح والرجوع، واختبار منظومة الدفع على طاولة العمل.
توقيع ورقة سجل المعايرة
محاضرة ساعتان · عن بعد
قدرات الموصلات، واختيار المصهر، ومفتاح القطع الإلزامي في كل سيارة، ووضع الأمان في جهاز الاستقبال، وإيقاف الطوارئ عن بعد في سيارة أوتونوما التي يوفّرها المنظمون.
محاضرة ساعتان · عن بعد
كيف تتدفق القدرة والإشارات داخل السيارة، وفصل تغذية الحاسوب عن تغذية الدفع، وحساب مجموع التيار المسحوب مع هامش أمان.
مختبر ساعتان · حضوري
قياس التيار الفعلي وانخفاض جهد البطارية، وتقدير زمن التشغيل، والتحقق من قيمة المصهر، وإكمال ورقة المواصفات الكهربائية لفريقك.
إكمال ورقة المواصفات الكهربائية
ورشة ساعتان · حضوري
تجميع حزمة الأسلاك الكاملة للمركبة، والتحقق من مفتاح القطع ووضع الأمان، ثم اكتشاف أعطال مزروعة عمدًا وإصلاحها.
قائمة فحص حزمة الأسلاك + ورقة تشخيص الأعطال
ديناميكا المركبة، وهندسة التوجيه، ومركز الثقل، والتعليق، والثبات، ونسب التروس، مع مختبر تصميم عملي في الختام.
محاضرة ساعتان · عن بعد
القوى وانتقال الوزن في سيارة بمقياس 1:10، وهندسة توجيه أكرمان، وكيفية تحديد مركز الثقل وخفضه.
محاضرة ساعتان · عن بعد
النوابض والمخمّدات والإطارات، والانزلاق الأمامي مقابل الخلفي (understeer / oversteer)، واختيار نسبة تروس توازن بين السرعة القصوى على المستقيم والعزم عند الخروج من المنعطف الحاد.
مختبر ساعتان · حضوري
تصميم قطعة حقيقية لسيارة سباق بمقياس 1:10 في SolidWorks، مثل حامل حساس أو حامل بطارية، وفق قواعد التصميم للطباعة ثلاثية الأبعاد.
تصميم القطعة وتصديرها بصيغة STEP
إعداد جهاز التحكم، والمعايرة، وخطوط السباق، والتعرّج بين المخاريط، والأعلام، وصيغة السباق.
محاضرة ساعتان · عن بعد
كيف تعمل أنظمة الراديو بتردد 2.4 GHz، والربط وإعداد القنوات، ووضع الأمان، وقواعد أجهزة التحكم في الفعالية.
مختبر ساعتان · حضوري
ضبط المعدلات المزدوجة ومنحنى expo ومنحنى الدواسة والتعديلات الدقيقة على جهازك، واختبار وضع الأمان مباشرة.
المعدلات المزدوجة وexpo ووضع الأمان تعمل
مختبر 3 ساعات · حضوري
معايرة حدود الدواسة والتوجيه (منظم السرعة والمؤازر) وتسجيل الإعدادات، ثم التدرّب على التحكم بالسيارة في محاكي سيارات لاسلكية.
توقيع ورقة المواصفات · تسجيل لفّات المحاكي
محاضرة ساعتان · عن بعد
نقاط القمة (apex) ونقاط الكبح والكبح التدريجي، وكيفية التعامل مع كل قسم من المسار: مستقيم مونزا، وطريق الأفعى، ومنعطف موناكو.
مختبر ساعتان · على المسار
رفع السرعة تدريجيًا في تعرّج طريق الأفعى، مع مراجعة الفيديو لتحسين الثبات من لفّة إلى أخرى.
تعرّج نظيف دون لمس أي مخروط
مختبر ساعتان · على المسار
جولات بالسرعة القصوى على المستقيم والمنعطف الحاد، ولفّات مؤقتة مع أزمنة القطاعات.
لفّة مؤقتة كاملة
محاضرة ساعتان · عن بعد
صيغة السباق، والأعلام، وجدول العقوبات، وتكتيكات السباقات الجماعية، وكيف يساعد نظام عايدة (AIDA) الحكّام، وكيف تطلب مراجعة عقوبة.
من نظام Ubuntu فارغ إلى منظومة قيادة ذاتية جاهزة للسباق: ROS 2، والإدراك، ورسم الخرائط، وتحديد الموقع، والملاحة، وخوارزميات السباق. تعمل على المحاكي الذي يوفّره المنظمون وعلى سيارة المنظمين، ومشاركتك في الفعالية صورة حاوية (container image).
مختبر ساعتان · حضوري
تثبيت ROS 2 Jazzy على حاسوبك مع الأدوات التي يحتاجها المساق والمحاكي، وإنشاء مساحة عمل وتشغيل أول مثال.
بناء نظيف ومثال يعمل
محاضرةمختبر ساعتان · عن بعد
العُقد والمواضيع والخدمات والإجراءات والمعاملات، وأدوات فحص نظام قيد التشغيل، ثم كتابة عُقد ناشرة ومشتركة برسالة مخصصة وقياس سرعة تدفق البيانات.
رسالة مخصصة بمعدل > 10 هرتز، وتأخير < 5 ملّي ثانية
محاضرةمختبر ساعتان · حضوري
أُطر الإحداثيات والتحويلات بينها، ونموذج سيارة المنظمين (URDF) في RViz، ثم قراءة مسح الليدار ثنائي الأبعاد وتصفيته وكشف أقرب عائق.
عقدة أقرب عائق تعمل
مختبر ساعتان · حضوري
إيجاد حدود المضمار والأقماع والعائق المتحرك في مسح الليدار، ونشر بُعد السيارة عن منتصف المضمار.
نشر بُعد السيارة عن المنتصف وموقع العائق
محاضرةمختبر 3 ساعات · حضوري
القيادة على المضمار لرسم خريطته بـ SLAM Toolbox، ثم تحديد الموقع عليها بـ AMCL. وفي الفعالية تسير كل نوبة بهذا الترتيب: ترسم السيارة خريطة المسار، ثم تقود لفاتها المحتسبة عليها.
خريطة المضمار جاهزة · يتقارب من بداية باردة ويثبت طوال لفة
محاضرةمختبر ساعتان · حضوري
كيف بُني Nav2: أشجار السلوك والمخطّطات والمتحكّمات وخرائط الكلفة، ثم ضبط المخطّط والمتحكّم (Regulated Pure Pursuit) وقيادة لفات ذاتية على نقاط طريق.
لفة ذاتية كاملة على نقاط الطريق
محاضرةمختبر 3 ساعات · حضوري
إكمال Follow the Gap وضبطها، وهي خوارزمية سباق تفاعلية توجّه السيارة نحو أوسع مساحة فارغة، ثم إكمال Pure Pursuit وضبطها لتتبّع خط سباق مسجّل بدقة وبسرعة.
المنعطف الحاد والتعرّج في طريق الأفعى بسرعة دون ملامسة · خطأ جانبي أقل من 15 سم
محاضرةمختبر ساعتان · حضوري
كيف يُحسب خط سباق سريع ومنحنى سرعته، وكيف يُخطَّط للعائق المتحرك على مستقيم مونزا، ثم تشغيل المنظومة كلها داخل حاويتك بملف تشغيل واحد والتدرّب على النوبة: زر الانطلاق، ولا مُدخل من الخارج، والصمود أمام الإيقاف الطارئ.
تشغيل في أقل من 60 ثانية واختبار الإيقاف الطارئ
ورشة ساعتان · المضمار
تدريب كامل في يوم السباق التجريبي في 27 شباط 2027: تحميل صورتك على سيارة المنظمين، ورسم الخريطة واللفات المحتسبة في نوبة واحدة، والعقوبات، ثم مراجعة.
25% من علامة المساق
كيف تسير الأكاديمية